
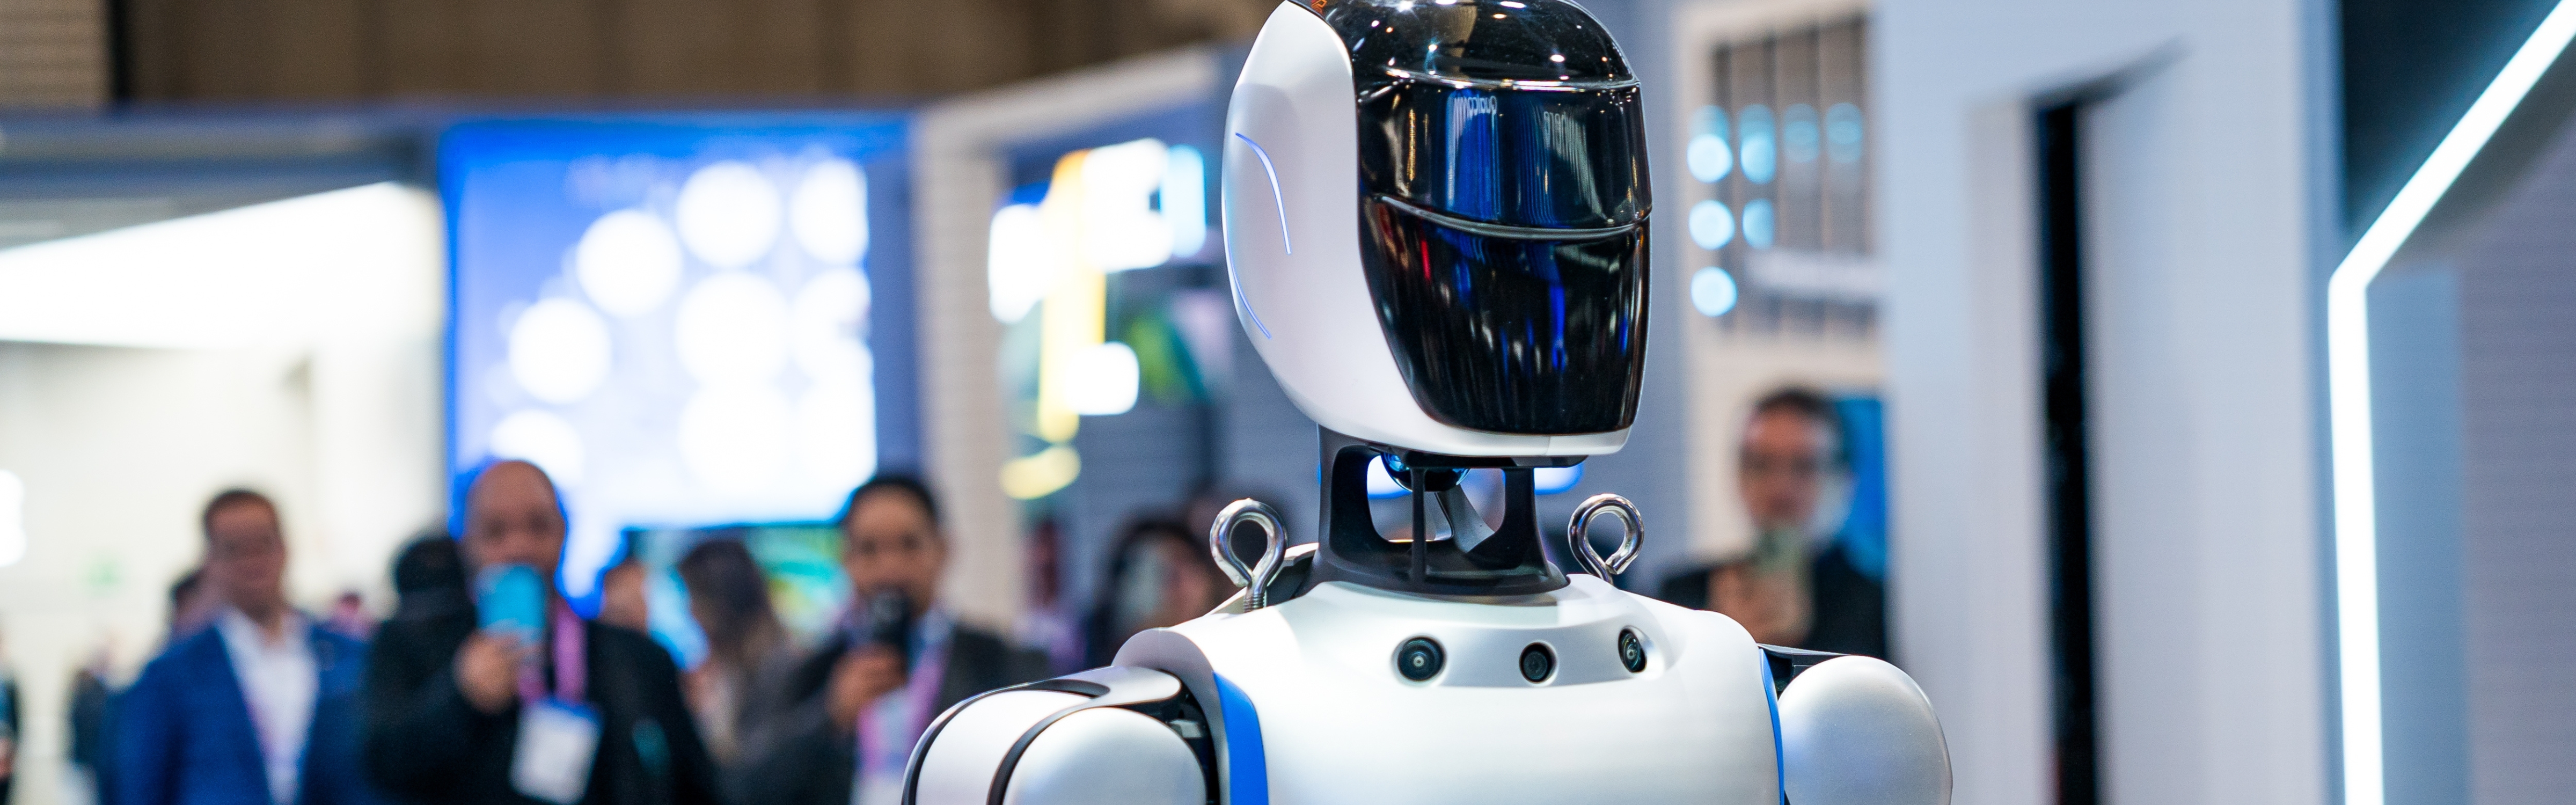
Humanoid Robotların Kurumsal Sistemlere Entegrasyonu Nasıl Kurgulanmalıdır?
Bir humanoid robotun ziyaretçiyi karşılaması, yönlendirme yapması veya çalışanlardan gelen taleplere yanıt vermesi tek başına kurumsal entegrasyon anlamına gelmez. Gerçek entegrasyon, robotun fiziksel ve konuşma tabanlı etkileşimlerinin kurumun mevcut bilgi sistemleri, iş kuralları ve operasyonel süreçleriyle kontrollü biçimde bağlantı kurmasıyla başlar. Robotun hangi veriyi okuyabileceği, hangi görevi başlatabileceği ve işlem sonucunu hangi sisteme aktaracağı önceden tanımlanmalıdır.
Bu nedenle humanoid robot entegrasyonu, yalnızca robot donanımının ağa bağlanması değildir. Kurumsal sistemler ile fiziksel robot arasında veri, görev ve yetki akışının tasarlandığı çok katmanlı bir mimari gerektirir. Doğru kurgulanmadığında robot demo olarak kalabilir; doğru kurgulandığında ise işlevsel bir etkileşim katmanına dönüşebilir.
Humanoid Robot Entegrasyonunda İlk Adım Neden Kullanım Senaryosunu Tanımlamaktır?
Entegrasyon mimarisi seçilecek teknolojiden önce kullanım senaryosuyla başlamalıdır. Karşılama yapan bir robot ile kurum içi operasyonel görevleri yerine getiren bir robotun erişmesi gereken sistemler, veri kapsamı ve yetki seviyesi aynı değildir.
Örneğin ziyaretçi yönlendiren bir robotun bina, lokasyon veya randevu bilgisine erişmesi yeterli olabilir. Çalışanlara kurumsal süreçlerde destek veren bir robot ise görevine bağlı olarak farklı sistemlerden veri alabilir veya belirli bir iş akışını başlatabilir. Bu ayrım yapılmadan tüm kurumsal sistemleri robota açmak gereksiz karmaşıklık ve kontrol problemi yaratır.
Her kullanım senaryosu için robotun okuyacağı bilgi, başlatabileceği işlem, vereceği çıktı ve insan onayı gerektiren durumlar tanımlanmalıdır. Entegrasyon kapsamı, robotun teknik kapasitesine göre değil, iş sürecindeki sorumluluğuna göre belirlenmelidir.
Humanoid Robotlar ERP, WMS ve MES Sistemleriyle Nasıl Entegre Edilir?
Kurumsal yapılarda iş emirleri, stok hareketleri, üretim durumları ve operasyonel kayıtlar farklı sistemlerde yönetilebilir. Humanoid robotun bu yapılara bağlanması gerektiğinde robotun doğrudan her sisteme ayrı ayrı erişmesi yerine kontrollü bir kurumsal sistem entegrasyonu katmanı oluşturmak daha yönetilebilir bir mimari sağlar.
Bu katman, robotun talebini ilgili kurumsal sisteme iletir ve yalnızca görev için gerekli veriyi geri döndürür. Örneğin bir üretim ortamında humanoid robot belirli bir iş emrinin durumunu sorgulayabilir. Depo senaryosunda tanımlı bir lokasyon veya görev bilgisini alabilir. Ancak robotun ERP, WMS veya MES üzerindeki tüm verilere erişmesine gerek yoktur.
Entegrasyonun çift yönlü tasarlanması da önemlidir. Yetkilendirilen senaryolarda robotun gerçekleştirdiği görevin durumu veya tamamlanan etkileşim ilgili sisteme geri aktarılmalıdır. Böylece fiziksel etkileşim ile dijital iş kaydı arasında kopukluk oluşmaz.
Humanoid Robotlarda Veri Akışı ve Bağlam Yönetimi Nasıl Tasarlanmalıdır?
Bir humanoid robotun doğru yanıt veya aksiyon üretmesi için yalnızca veriye erişmesi yeterli değildir. Sistemin hangi verinin hangi görev bağlamında kullanılacağını da bilmesi gerekir.
Bu nedenle veri akışı, robot ile kurumsal uygulamalar arasında sınırsız veri aktarımı şeklinde tasarlanmamalıdır. Kullanım senaryosuyla ilgili veri seçilmeli, gerekli bağlam oluşturulmalı ve işlem tamamlandıktan sonra hangi bilginin saklanacağı belirlenmelidir.
Örneğin robotun bir ziyaretçiyi yönlendirmesi için tüm ziyaretçi kayıtlarını alması yerine ilgili randevu veya lokasyon bilgisinin sorgulanması daha kontrollü bir yaklaşımdır. Benzer şekilde bir çalışan talebinde yalnızca görevin tamamlanması için gereken kurumsal bilgi kullanılmalıdır.
Robotik Görev Yönetimi Kurumsal İş Akışlarıyla Nasıl Eşleştirilmelidir?
Humanoid robotlarda kritik entegrasyon konularından biri, doğal dilde veya arayüz üzerinden alınan talebin kurumsal iş akışına nasıl dönüştürüleceğidir. Kullanıcının “toplantı odasına yönlendir” veya “görev durumunu kontrol et” şeklindeki talebi, robotun kendi başına sınırsız işlem yapacağı bir komut olmamalıdır.
Görev yönetimi katmanı, kullanıcının talebini önceden tanımlanmış görev senaryolarıyla eşleştirir. Robotun hangi hareketi gerçekleştireceği, hangi kurumsal servise sorgu göndereceği ve hangi koşulda insan desteğine geçeceği bu katmanda belirlenir.
Bu yaklaşım robot davranışlarının tekrar edilebilir ve denetlenebilir olmasını sağlar. Aynı talep farklı lokasyonlardaki robotlara geldiğinde benzer iş kuralları uygulanabilir. Böylece ölçekleme, görev mantığını da standartlaştırmak anlamına gelir.
Humanoid Robotlarda Yetki ve Erişim Sınırları Nasıl Belirlenmelidir?
Fiziksel ortamda çalışan bir robotun kurumsal sistemlere erişmesi, kullanıcı yetkilendirmesinden bağımsız düşünülmemelidir. Robotun kendi dijital kimliği ve görev kapsamına uygun erişim sınırları bulunmalıdır.
Yetki yönetimi açısından temel prensip, robotun yalnızca tanımlanan görevi tamamlamak için gerekli sistem ve verilere erişebilmesidir. Bilgi sorgulayan bir senaryo ile kurumsal sistemde işlem başlatan bir senaryo aynı yetki seviyesinde değerlendirilmemelidir.
Robot üzerinden gerçekleştirilen işlemlerde kullanıcı kimliğinin doğrulanması gereken senaryolar da ayrıca ele alınmalıdır. Bir ziyaretçiye genel yönlendirme yapmak ile çalışana özel kurumsal bilgi sunmak farklı kontrol gerektirir.
Quadruped Robotlarda Öne Çıkan Kullanım Senaryoları ve Entegrasyon Gereksinimleri
Humanoid robotlara benzer şekilde quadruped robotların kurumsal kullanımında da değer yalnızca robotun fiziksel olarak hareket edebilmesinden kaynaklanmaz. Özellikle üretim tesisleri, enerji sahaları ve diğer endüstriyel çalışma ortamlarında kullanılan quadruped robotlar; kamera, termal görüntüleme ve farklı sensörlerden elde ettikleri verileri operasyonel süreçlerin bir parçası haline getirebildiklerinde daha işlevsel bir yapıya dönüşür. Bu robotlar, çalışanların sürekli veya doğrudan bulunmasının risk oluşturabileceği alanlarda otonom saha taraması ve periyodik denetim görevleri için kullanılabilir.
Quadruped robotlar iş sağlığı ve güvenliği kapsamında saha koşullarının kontrol edilmesi, analog göstergelerin ve sayaçların okunması, vana durumlarının izlenmesi, termal anomalilerin belirlenmesi ve gaz varlığı ya da kaçağı gibi risklerin tespit edilmesi için farklı sensörlerle yapılandırılabilir. Görüntü analitiğinin dahil edildiği kullanım senaryolarında çalışanların baret gibi kişisel koruyucu ekipmanları kullanıp kullanmadığı da saha denetiminin bir parçası olarak değerlendirilebilir. Böylece robot, yalnızca belirlenen rotada devriye gezen fiziksel bir sistem olmaktan çıkarak İSG ve saha güvenliği süreçleri için sürekli veri üreten hareketli bir denetim noktasına dönüşür.
Bu kullanım senaryolarında kurumsal entegrasyon kritik önem taşır. Robotun tespit ettiği anomali veya risk yalnızca kendi arayüzünde görüntülenmemeli; gerektiğinde bakım, tesis yönetimi, güvenlik veya iş emri süreçlerine aktarılabilmelidir. Örneğin belirlenen sınırın üzerinde gaz konsantrasyonu, anormal sıcaklık değeri veya uygun olmayan bir vana durumu tespit edildiğinde ilgili olayın merkezi sisteme iletilmesi ve tanımlanmış iş akışını tetiklemesi sağlanabilir. Böylece fiziksel saha denetimi ile kurumsal operasyon arasında doğrudan veri bağlantısı kurulmuş olur.
Benzer entegrasyon yaklaşımı, endüstriyel temizlik ve güvenlik amacıyla kullanılan diğer otonom robotik sistemlerde de geçerlidir. Zemin ve yüzey denetimi, çevresel koşulların izlenmesi, güvenlik kontrolleri veya tekrarlayan bakım görevlerinden elde edilen verilerin merkezi görev planlama, performans takibi ve operasyon sistemleriyle birlikte yönetilmesi, robotik çözümün tekil bir cihaz yerine bütünleşik bir tesis operasyonu bileşeni olarak konumlanmasını sağlar.
Konuşma Teknolojileri ile Kurumsal Veri Arasındaki Bağ Nasıl Kurulmalıdır?
Humanoid robotların önemli farklılıklarından biri, kullanıcılarla doğal dil üzerinden etkileşim kurabilmesidir. Ancak konuşmanın anlaşılması ile kurumsal işlemin gerçekleştirilmesi aynı katmanda ele alınmamalıdır.
Konuşma teknolojisi kullanıcının niyetini anlamaya yardımcı olur. Ardından entegrasyon katmanı, talebin izin verilen bir kurumsal işlemle eşleşip eşleşmediğini kontrol eder. Uygun işlem belirlendiğinde ilgili sistem çağrılır ve sonuç robotun kullanıcıya aktarabileceği forma dönüştürülür.
Bu ayrım, konuşma teknolojileri ile kurumsal sistemler arasında kontrollü bir sınır oluşturur. Robotun her ifadeyi doğrudan işlem komutu olarak kabul etmesi yerine tanımlanmış görev ve iş kuralları üzerinden hareket etmesi sağlanır.
Humanoid Robot Entegrasyonunda İzlenebilirlik Neden Kritik Olmalıdır?
Kurumsal sistemlerle bağlantılı bir robotun hangi talebi aldığı, hangi sisteme eriştiği, hangi görevi başlattığı ve işlemin nasıl sonuçlandığı izlenebilmelidir.
İzlenebilirlik, robotun sahadaki davranışı ile arka planda gerçekleşen dijital işlemi aynı olay zinciri içinde değerlendirmeyi mümkün kılar. Robot talebi doğru anlamış ancak kurumsal sistem yanıt vermemiş olabilir. Ya da sistem doğru veriyi gönderdiği halde fiziksel görev tamamlanmamış olabilir. Bu durumların ayrıştırılması uçtan uca kayıt yapısıyla mümkündür.
Performans takibiyle sık kullanılan görevler ve gecikme yaşanan entegrasyon noktaları görülebilir.
Pilot Uygulamadan Kurumsal Ölçeğe Geçiş Nasıl Planlanmalıdır?
Humanoid robot entegrasyonu doğrudan geniş ölçekli kurulumla başlatılmamalıdır. Gerçek çalışma ortamında seçilen kullanım senaryosunun teknik ve operasyonel olarak doğrulanması gerekir. Pilot aşamada yalnızca robotun görevi yerine getirip getirmediği değil, kurumsal sistemlerle veri alışverişinin tutarlılığı ve görev tamamlama süreci birlikte değerlendirilmelidir.
Pilot başarılı olduğunda ölçeklenebilir robotik mimari, yeni robotların aynı entegrasyon ve görev modellerini tekrar kullanabileceği şekilde tasarlanmalıdır. Her yeni lokasyon veya robot için sistem bağlantılarının sıfırdan geliştirilmesi, yönetim maliyetini artırır ve standartlaşmayı zorlaştırır.
Doğuş Teknoloji’nin Robotics Çözümleri yaklaşımında ihtiyaç ve kullanım senaryosu analizi, teknoloji seçimi, kurumsal sistem entegrasyonu, özelleştirme, pilot uygulama ve devreye alma birbirini takip eden bir bütün olarak ele alınıyor. Humanoid robotların kurumsal değer üretmesi de bu zincirin doğru kurulmasına bağlıdır. Başarılı entegrasyon, robotu bağımsız bir teknoloji demosundan çıkararak mevcut ERP, WMS, MES, yapay zeka ve diğer kurumsal sistemlerle uyumlu çalışan, görevleri izlenebilen ve yeni kullanım senaryolarına ölçeklenebilen bir operasyon bileşenine dönüştürür.
Etiketler:
Paylaş:


Popüler Yazılar
GPT-4 Nedir? GPT-4 Nasıl Kullanılır?
Günümüzde yapay zeka (AI), hayatımızın her alanında giderek daha fazla yer ediniyor. Bu alandaki gelişmelerden biri de büyük dil modelleri (LLM) olarak bilinen AI modellerinin gelişimidir.GPT-4'ün özelliklerini, yeteneklerini ve potansiyel kullanım alanlarını inceleyeceğiz.
27 Aralık 2023 | 4 dk
Kriz Anlarında İş Sürekliliği, Felaket Kurtarma (Disaster Recovery) En İyi Uygulamaları
Modern iş dünyasında olağanüstü durumlar, doğal afetler ve teknoloji başarısızlıkları gibi beklenmeyen durumlar her an ortaya çıkabilir. Bu tür olaylar, iş sürekliliğinin kesintiye uğramasına ve organizasyonların ciddi zarar görmesine neden olabilir. İşte bu noktada iş sürekliliği planlaması ve felaket kurtarma uygulamaları devreye girer.
22 Eylül 2023 | 3 dk okuma
Veri Tahminlemesi ile Kararlarınızı Verilere Dayandırın
Kararlarınızın geleceği şekillendirdiğini bilmek sizi endişelendiriyor olabilir. Ancak yalnızca sezgileriniz üzerinden hareket etmek zorunda olduğunuzu düşünüyorsanız yanılıyorsunuz. 21. yüzyılın dijital çağında veri tahminlemesi, karar alma süreçlerinde büyük bir dönüşüm sağlıyor. İşte veri tahminlemesinin karmaşık dünyası! Kararlarınızı verilere nasıl dayandırabilirsiniz? Gelin, birlikte inceleyelim.
24 Ağustos 2023 | 5 dk
Veri Uyumluluğu ve İzin Yönetimi
Veri uyumluluğu ve izin yönetimi, kullanıcı gizliliği ve veri koruması açısından önemli bir ilişkiye sahiptir. Veri uyumluluğu, ilgili veri koruma mevzuatlarına ve standartlara uygun bir şekilde verilerin işlenmesini ve korunmasını sağlarken, izin yönetimi ise kullanıcıların verilerinin nasıl kullanılabileceğine dair kontrolleri içerir. Veri uyumluluğu, chatbotların gizlilik politikalarının, kullanıcıların verilerinin işlenmesi ve saklanmasıyla ilgili geçerli mevzuata uygun olarak hazırlanmasını gerektirir. Özellikle Avrupa Birliği'nde Genel Veri Koruma Tüzüğü (GDPR) gibi veri koruma düzenlemeleri, chatbotların kişisel verileri işleme süreçlerinde uyulması gereken çeşitli prensipler ve gereklilikler sunar. Bunlar arasında veri minimizasyonu, şeffaflık, veri erişimi ve kullanıcılara veri işleme süreçlerine rıza verme hakkı gibi konular yer alır.
21 Temmuz 2023 | 4 dk
CRM ve Pazarlama Otomasyonu Nedir?
CRM (Customer Relationship Management), müşteri ilişkilerini düzenleme ve yönetme anlamını taşır. İşletmelerin potansiyel müşteri kitlesi ile etkileşimlerini izlemek, yönetmek ve geliştirmek için kullandığı bir strateji ve teknoloji sistemidir. CRM, müşteri bilgilerini toplamak, depolamak, analiz etmek ve bu bilgilere dayalı olarak daha iyi müşteri deneyimi ve ilişkileri oluşturmak için kullanılır. CRM, müşterilerle ilgili bilgileri tek bir merkezi veri tabanında toplar ve bu bilgileri kullanarak müşteri etkileşimlerini takip eder. Bu veri tabanında müşteri iletişim bilgileri, satın alma geçmişi, destek talepleri, tercihleri ve diğer ilgili bilgiler yer alır. CRM, bu verilerin analizini yaparak müşterilerin ihtiyaçlarını, eğilimlerini ve davranışlarını anlamayı ve buna göre stratejiler geliştirmeyi sağlar.
23 Haziran 2023 | 4 dk
Yapay Zeka Destekli Stratejiler ile Üstün Müşteri Deneyimi
Günümüz iş dünyasında müşteri deneyimi sadece bir tercih değil, aynı zamanda işletmelerin başarısı için kritik bir unsurdur. İyi bir müşteri deneyimi; müşteri bağlılığını artırabilir, marka itibarını yükseltebilir ve rekabet avantajı sağlayabilir. Yapay zeka destekli stratejilerin yükselişi, işletmelerin müşteri deneyimini geliştirmek için kullanabilecekleri yeni araçlar sunar. Bu teknolojiler, müşterilerle daha kişiselleştirilmiş, duyarlı ve etkileşimli bir şekilde iletişim kurmaya ve işletmelere daha üstün bir müşteri deneyimi sunmaya yardımcı olabilir. Ancak yapay zeka destekli stratejilerin etkin bir şekilde kullanılabilmesi için doğru strateji ve uygulamaların belirlenmesi önemlidir.
8 Haziran 2023 | 4 dk
Yazılım Hizmeti Nedir?
Günümüzde işletmeler, verimliliklerini artırmak ve rekabet güçlerini korumak için teknolojiyi kullanmak zorundadır. Yazılım hizmetleri, işletmelerin iş süreçlerini optimize etmelerine ve daha verimli hale getirmelerine yardımcı olur. Türkiye’nin en büyük yazılım şirketleri de müşterilerinin ihtiyaçlarına özel çözümler sunarak onların hedeflerini en iyi şekilde anlayarak, müşterileri için en uygun yazılımı geliştirir.
10 Mayıs 2023 | 5 dk
Kimlik ve Erişim Yönetimi
Kimlik Erişim Yönetimi (Identity Access Management- IAM), bir organizasyonun, kullanıcıların dijital kaynaklarına erişimlerini kontrol etmek, yönetmek ve denetlemek için kullanılan bir dizi teknoloji, politika ve süreçtir.
28 Nisan 2023 | 5 dk


